Crazyflie Isaac Framework (CIF)
An open-source, modular NVIDIA Isaac Sim framework for Crazyflie research — DRL, multi-drone, benchmarking, and sim-to-real experimentation.

An open-source, modular NVIDIA Isaac Sim framework for Crazyflie research — DRL, multi-drone, benchmarking, and sim-to-real experimentation.
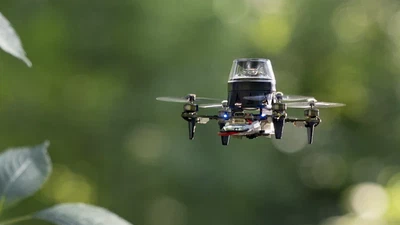
Vision-based autonomous navigation for resource-constrained nano drones.